Experimentos / Levitrón
Informe técnico y experimental · versión 6.1
Levitrón Cosmosemiótico
Frecuencia mínima de viabilidad en una planta magnética activa
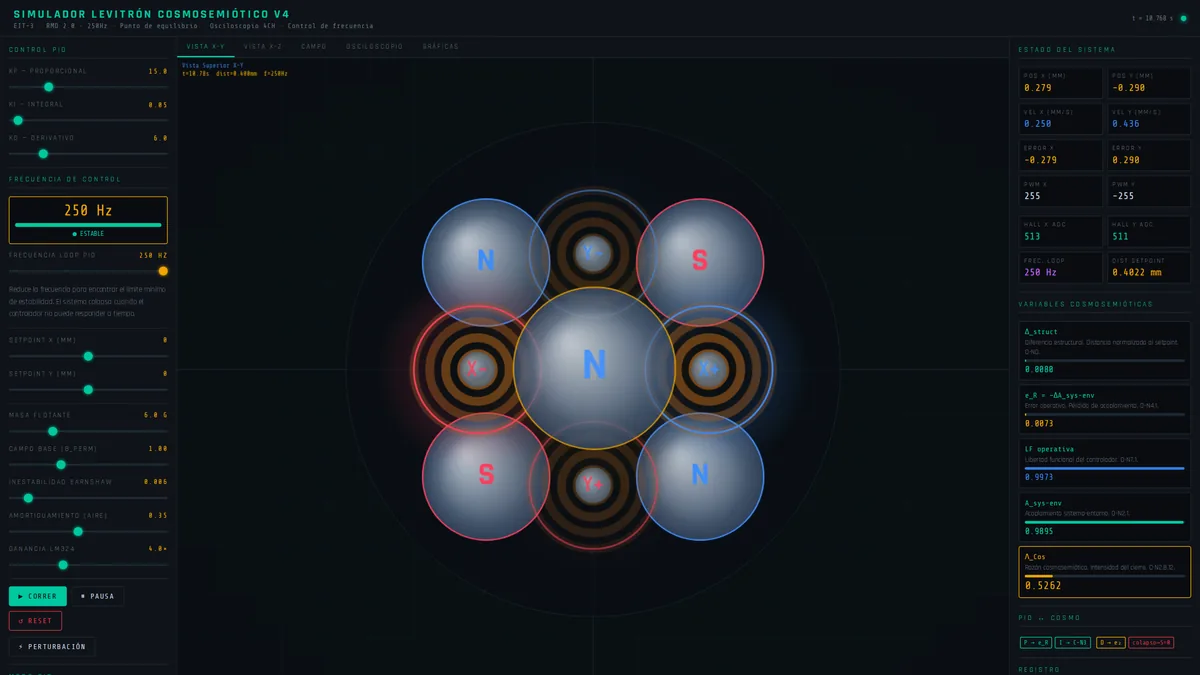 Instrumento ejecutable v6.1Abrir el simulador →
La versión 6.1 conserva el modelo y el resultado experimental de v6, y completa su auditabilidad pública: corrige las escalas temporales, vincula la vista X‑Z con la altura física y expone el control NULL. El simulador separa de manera auditable la integración física de la frecuencia de control, incorpora altura y gravedad, modela la dinámica eléctrica de las bobinas y compara dos controladores bajo las mismas perturbaciones, semillas y límites de actuación.
01 · Pregunta experimental
Qué frecuencia basta para sostener el acoplamiento
El Levitrón modelado es un sistema de levitación magnética activa: un imán ferromagnético se mantiene dentro de una región de captura mediante cuatro bobinas y control realimentado. En esta configuración, la sustentación estática con imanes permanentes no entrega por sí sola un equilibrio estable en todas las direcciones; la corrección activa es parte constitutiva del sistema.
La variable independiente es la frecuencia de control. La pregunta es si existe una frecuencia mínima f_min bajo la cual la retención de orden cero y el retraso de muestreo impiden recuperar el acoplamiento después de una perturbación normalizada.
H1: aparece un umbral medible porque la planta evoluciona continuamente mientras el controlador actúa de manera discreta. H2: el controlador de viabilidad Λ reduce f_min respecto del PID bajo condiciones pareadas. H0: ambos umbrales son iguales dentro de la resolución de 5 Hz.
02 · Qué corrige la versión 6
Una planta física separada del reloj del controlador
| Componente | Implementación v6 | Consecuencia metodológica |
|---|---|---|
| Tiempo físico | Integración fija de 0,5 ms, independiente de la frecuencia seleccionada. | Reducir f_control ya no cambia artificialmente la física. |
| Movimiento | Estado tridimensional x,y,z, velocidades y criterios de impacto o salida. | El colapso es un evento dinámico, no una etiqueta programada. |
| Sustentación | Gravedad explícita, fuerza magnética dependiente de altura y pérdida radial. | La altura y el balance F_m/mg entran en la viabilidad. |
| Actuadores | Bobinas RL de 12 V con saturación de corriente y PWM limitado a ±255. | La autoridad y la energía de control tienen límites comunes. |
| Muestreo | Control discreto con retención de orden cero; ruido de sensor con semilla. | La frecuencia afecta únicamente observación y actuación. |
| Comparación | PID, Λ y modo NULL sobre la misma planta. | Se evita atribuir a la ontología diferencias causadas por plantas distintas. |
Continuidad gráfica
La corrección técnica no sustituye la identidad del instrumento: se mantienen la interfaz oscura de tres columnas, los imanes metálicos con polos azul y rojo, las bobinas cobrizas, el osciloscopio de cinco canales y las vistas X‑Y/X‑Z de las versiones anteriores.
Corrección instrumental v6.1 · 2 de agosto de 2026
La vista X‑Z representa ahora la altura z de la planta; el osciloscopio y las gráficas calculan el tiempo desde las marcas de adquisición fijas a 100 Hz; el registro distingue T_control del paso físico de 0,5 ms; y el control negativo NULL puede ejecutarse desde la interfaz y se añade al CSV del protocolo.
03 · Planta reducida
Fuerzas, bobinas y criterios de colapso
La planta usa unidades SI. La sustentación permanente decrece aproximadamente con la cuarta potencia de la altura y con una envolvente radial; la inestabilidad lateral tipo Earnshaw crece con el desplazamiento y la proximidad a la base. Las bobinas aplican fuerza lateral a través de su corriente real, no directamente desde el valor PWM.
m ẍ = k_E(z)x + K_i i_x η(r,z) − c_xy ẋ
L di_x/dt = V_bus(PWM_x/255) − R i_x
Equilibrio nominal
z₀ = 20 mm para masa 6 g y campo base 1,00.
Impacto
z ≤ 3 mm.
Salida vertical
z ≥ 50 mm.
Salida lateral
r ≥ 25 mm.
Rango viable lateral
r_viable = 3,5 mm.
Paso físico
Δt = 0,5 ms.
Es un modelo reducido diseñado para comparar arquitecturas de control, no una identificación paramétrica de un prototipo específico. Sus constantes deben calibrarse con geometría, mapas de campo, masa, inductancia, resistencia, latencia y ruido medidos antes de trasladar los umbrales a hardware.
04 · Operacionalización cosmosemiótica
Cinco variables calculadas desde el estado
Δ_struct
Diferencia radial normalizada: r/r_viable, limitada al intervalo 0–2.
A_sys-env
Producto de margen lateral, margen de altura y balance de sustentación.
e_R
Tasa positiva y filtrada de pérdida real de A entre muestras.
LF
Autoridad de actuación disponible: 1 − max(|PWM|)/255.
Λ_Cos
Razón derivada de diferencia, libertad, acoplamiento y pérdida.
A_crit
Umbral operacional fijado en 0,62.
Una corrección crucial es que e_R ya no repite la distancia con otro nombre: mide pérdida temporal de acoplamiento. Del mismo modo, LF expresa reserva de autoridad y A_sys-env combina tres márgenes físicamente distintos. Λ es un diagnóstico emergente de esas mediciones; no se fija por frecuencia.
05 · Controladores comparados
Misma planta, mismas restricciones
El PID clásico minimiza posición y deriva sobre la medición, con anti-windup. El controlador Λ conserva la misma base proporcional-derivativa y las mismas ganancias y saturaciones, pero agrega una urgencia radial cuando cae A_sys-env, aumenta e_R o Λ entra en una región baja. El modo NULL desactiva la actuación y funciona como control negativo.
Qué prueba y qué no prueba la comparación
La comparación prueba una diferencia de desempeño dentro de esta planta y esta operacionalización. No demuestra por sí sola que Λ sea una ley natural ni que supere a todos los controladores posibles. Un MPC, LQR, controlador robusto o PID mejor sintonizado son controles alternativos necesarios para una evaluación más fuerte.
06 · Protocolo reproducible
Ensayos pareados, no observaciones aisladas
| Parámetro | Valor por defecto |
|---|---|
| Frecuencias | 250 a 10 Hz, descenso en pasos de 5 Hz: 49 niveles. |
| Controladores | PID clásico y Λ viabilidad. |
| Repeticiones | 10 por frecuencia y controlador. |
| Total | 980 ensayos pareados + 1 control negativo NULL. |
| Duración | 8 s por ensayo. |
| Perturbación | Impulso lateral reproducible a t = 1 s; dirección e intensidad definidas por semilla. |
| Semillas | Base 26042026; repetición k usa base + k·7919. |
| Viabilidad | Sin colapso y A_sys-env ≥ 0,62 durante al menos 80% de las muestras. |
| f_min | Última frecuencia viable de la banda contigua descendente desde 250 Hz, con tasa de éxito ≥80%. |
El simulador exporta dos CSV: la sesión en vivo y el protocolo completo. Ambos incluyen metadatos, parámetros, semillas, controlador, variables de estado, energía y motivo de colapso. Esto permite repetir el resultado y también auditar casos individuales.
07 · Resultado de referencia
Una ventaja de 5 Hz en el escenario por defecto
| Condición | Resultado | Lectura válida |
|---|---|---|
| PID clásico | f_min = 85 Hz | Banda viable contigua desde 250 hasta 85 Hz. |
| Λ viabilidad | f_min = 80 Hz | Banda viable contigua desde 250 hasta 80 Hz. |
| Diferencia | 5 Hz a favor de Λ | Una resolución experimental de un paso de frecuencia. |
| NULL, semilla base | Colapso lateral a 0,1775 s | El equilibrio abierto es inestable incluso antes de la perturbación programada. |
Resultado computacional, no constante física
Los valores 85 y 80 Hz son la salida reproducible de la configuración por defecto de la versión 6.1. No son constantes universales del Levitrón ni mediciones de un dispositivo real. Cambian si se modifican masa, campo, amortiguamiento, ruido, ganancias, perturbación o parámetros eléctricos.
La hipótesis H2 queda apoyada dentro del modelo, pero solo por un paso de 5 Hz. La siguiente prueba debería refinar la región 70–100 Hz con pasos menores, intervalos de confianza y más semillas; además, debe compararse la energía consumida y no únicamente la supervivencia.
08 · Novedad del experimento
Una contribución metodológica más que una prueba ontológica
La novedad más defendible de esta familia de experimentos es convertir vocabulario cosmosemiótico en variables operacionales visibles, exportables y sometidas a perturbación. En el Levitrón v6 esa propuesta se vuelve especialmente nítida: la persistencia exige actuación continua, la pérdida puede medirse en tiempo real y el umbral de viabilidad se obtiene mediante un protocolo comparativo.
La contribución específica de v6 es separar con mayor limpieza tres niveles: planta física, controlador e interpretación cosmosemiótica. Esa separación hace posible falsar implementaciones concretas de Λ sin confundir una simulación favorable con una confirmación general de la teoría.
| Nivel | Impuesto por diseño | Producido por la ejecución |
|---|---|---|
| Planta | Ecuaciones, constantes, límites y paso físico. | Trayectorias x-y-z, corrientes, energía y tipo de colapso. |
| Medición | Definiciones de Δ, A, e_R, LF, Λ y A_crit. | Series temporales, mínimos y fracción viable. |
| Protocolo | Frecuencias, semillas, duración y criterio 80%. | Tasas de éxito y f_min de cada controlador. |
| Interpretación | Hipótesis comparativa. | Apoyo, igualdad o refutación dentro del modelo. |
09 · Límites y falsación
Qué tendría que ocurrir para debilitar la propuesta
La ventaja de Λ debe considerarse provisional. Se debilitaría si desaparece al aumentar las semillas, al refinar la frecuencia, al igualar rigurosamente el esfuerzo de control, al variar los parámetros de planta o al introducir controladores convencionales mejor sintonizados. También quedaría refutada para este banco si el PID logra un f_min igual o menor con energía comparable.
Validación física necesaria
Para pasar de simulación a evidencia experimental se requiere un banco instrumentado, identificación de parámetros, latencia medida, saturaciones reales, calibración de sensores y un protocolo preregistrado. Deben publicarse tanto las corridas exitosas como los fallos y compararse predicciones ciegas con datos no usados en la calibración.
La mejor afirmación actual es acotada: en la planta reducida v6, con parámetros y protocolo publicados, el controlador Λ sostiene la viabilidad hasta una frecuencia 5 Hz menor que el PID de referencia.
10 · Registro de desarrollo
Autoría, contribuciones y trazabilidad
| Contribución | Responsable |
|---|---|
| Dirección teórica, pregunta experimental y proyecto Cosmosemiótica | Alexis López Tapia. |
| Desarrollo técnico del simulador v6/v6.1, corrección del modelo, automatización del protocolo, validación computacional y redacción de este informe | Belbo · GPT-5.6 Sol · OpenAI, a solicitud y bajo la dirección de Alexis López Tapia. |
| Continuidad gráfica | Preservación deliberada del diseño, colores y representación del Levitrón de las versiones anteriores. |
| Fecha del registro | 1 de agosto de 2026; revisión v6.1: 2 de agosto de 2026. |
Declaración explícita
Esta versión 6 y su revisión 6.1 fueron desarrolladas por Belbo, agente GPT-5.6 Sol de OpenAI, dentro de la colaboración transinteligente dirigida por Alexis López Tapia. La atribución describe la implementación y el informe v6/v6.1; no transfiere la autoría del marco teórico Cosmosemiótica.
11 · Ficha
Datos del experimento
| Campo | Valor |
|---|---|
| Experimento | Levitrón Cosmosemiótico v6.1. |
| Etapa | Experimento computacional reproducible de frecuencia mínima de viabilidad. |
| Investigador principal | Alexis López Tapia. |
| Desarrollo v6/v6.1 | Belbo · GPT-5.6 Sol · OpenAI. |
| Fecha | Agosto de 2026. |
| Estado | Modelo y protocolo computacional validados; calibración y validación física pendientes. |
| Licencia de interpretación | Los resultados se limitan a la configuración publicada y son falsables mediante repetición y comparación. |